CPU 和 GPU 为什么要分工?
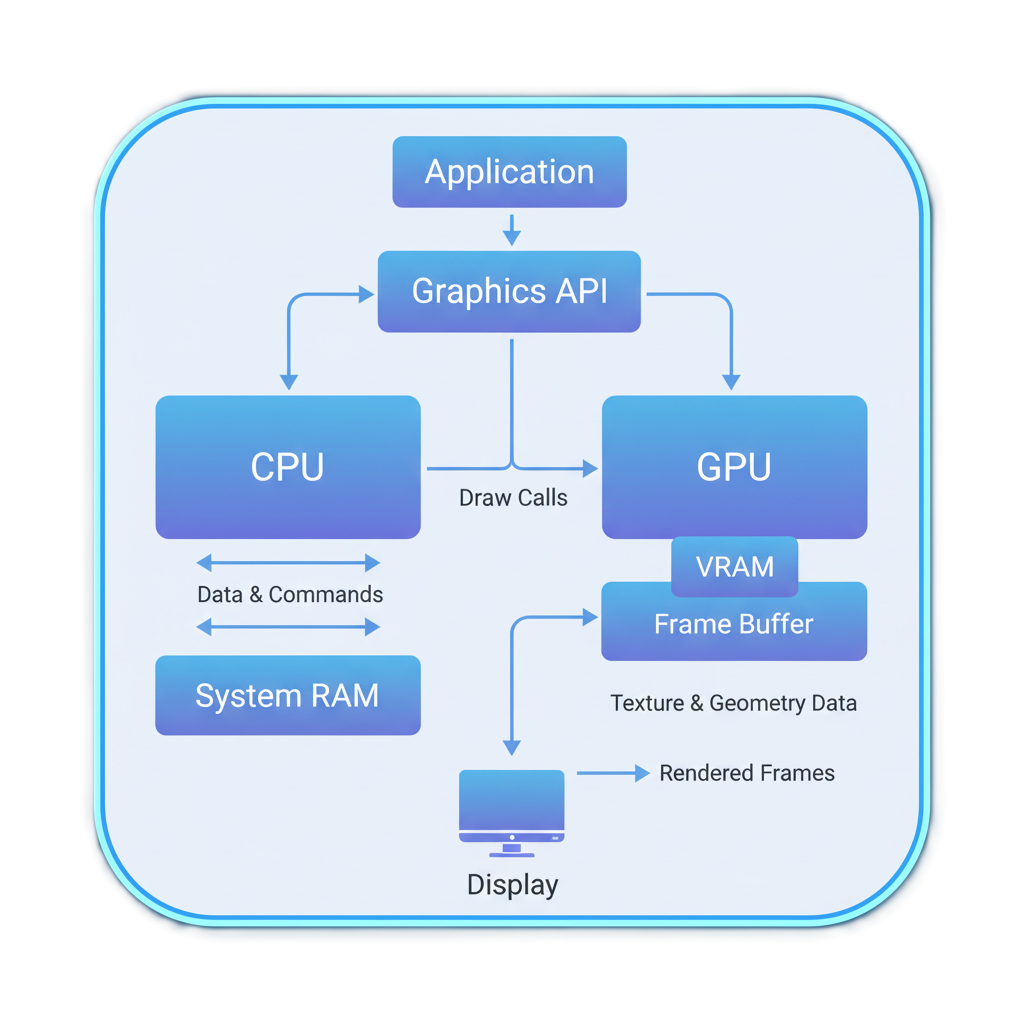
上一课停在这里
我们已经知道一幅图像来自对象 + 相机 + 光 / 材质。
现在的问题是:这些描述怎样真正变成屏幕像素?
今天要把“从模型到像素”的黑盒打开
系统分工
解释 CPU、Graphics API 与 GPU 的角色。
绘制流水线
描述顶点、图元、片元到像素的核心步骤。
Demo验证
用同一个多模型场景观察每个阶段的输入与输出。
给 GPU 三个顶点,为什么最终会出现一个三角形?
几何数据
const points = new Float32Array([
 -0.5, -0.5, 0.0,
  0.5, -0.5, 0.0,
  0.0,  0.5, 0.0
]);三个顶点只描述几何位置。
屏幕需要的却是
大量离散位置上的像素颜色
- 顶点在哪里?
- 这三个点组成什么图元?
- 图元覆盖哪些屏幕采样位置?
- 最终颜色是什么?
从“顶点数组”到“屏幕像素”,你认为至少需要经过哪三步?先写关键词,不求准确。
图形绘制体系结构:三层协作
Application / CPU
- 响应输入、更新场景状态
- 组织几何、纹理和材质资源
- 决定何时提交绘制工作
Graphics API / Driver
- 定义应用如何访问 GPU
- 管理资源、状态、管线与命令
- 为不同软硬件提供标准化接口
GPU
- 大规模并行处理顶点与片元
- 执行光栅化、测试与混合
- 把结果写入帧缓冲
CPU 向 GPU 传递两类东西:数据 + 操作
Data · 要画什么
- 顶点位置
- 颜色 / 法向量
- 纹理坐标
- 索引、纹理、材质参数……
Operations · 怎样处理
- 模型怎样放置
- 相机怎样观察
- 怎样投影、裁剪
- 怎样着色、测试、混合……
整个图形体系结构,就是为了高效地传递数据和定义对数据的操作。
为什么图形计算天然适合 GPU?
1920 × 1080 像素 / 帧
约 1.24 亿像素 / 秒 @ 60 FPS
变换、插值、纹理、光照、深度、混合……
大量元素执行相似计算 → 高吞吐并行处理 → GPU
Demo:多模型绘制流水线逐阶段可视化
D02|绘制流水线逐阶段可视化
这个 Demo 用一个包含立方体、棱锥和三角面板的场景,连续观察每个阶段的输入与输出。
- 可调整模型旋转、相机绕场景旋转
- 可改变裁剪窗口位置与宽度
- 可观察片元生成、遮挡关系与深度测试
Demo观察路线:不要逐页机械点击,要围绕三个问题看
下面的概念讲解与 Demo 观察一一对应:先看结果,再解释为什么。
GPU 内部不是一个步骤,而是一条绘制流水线
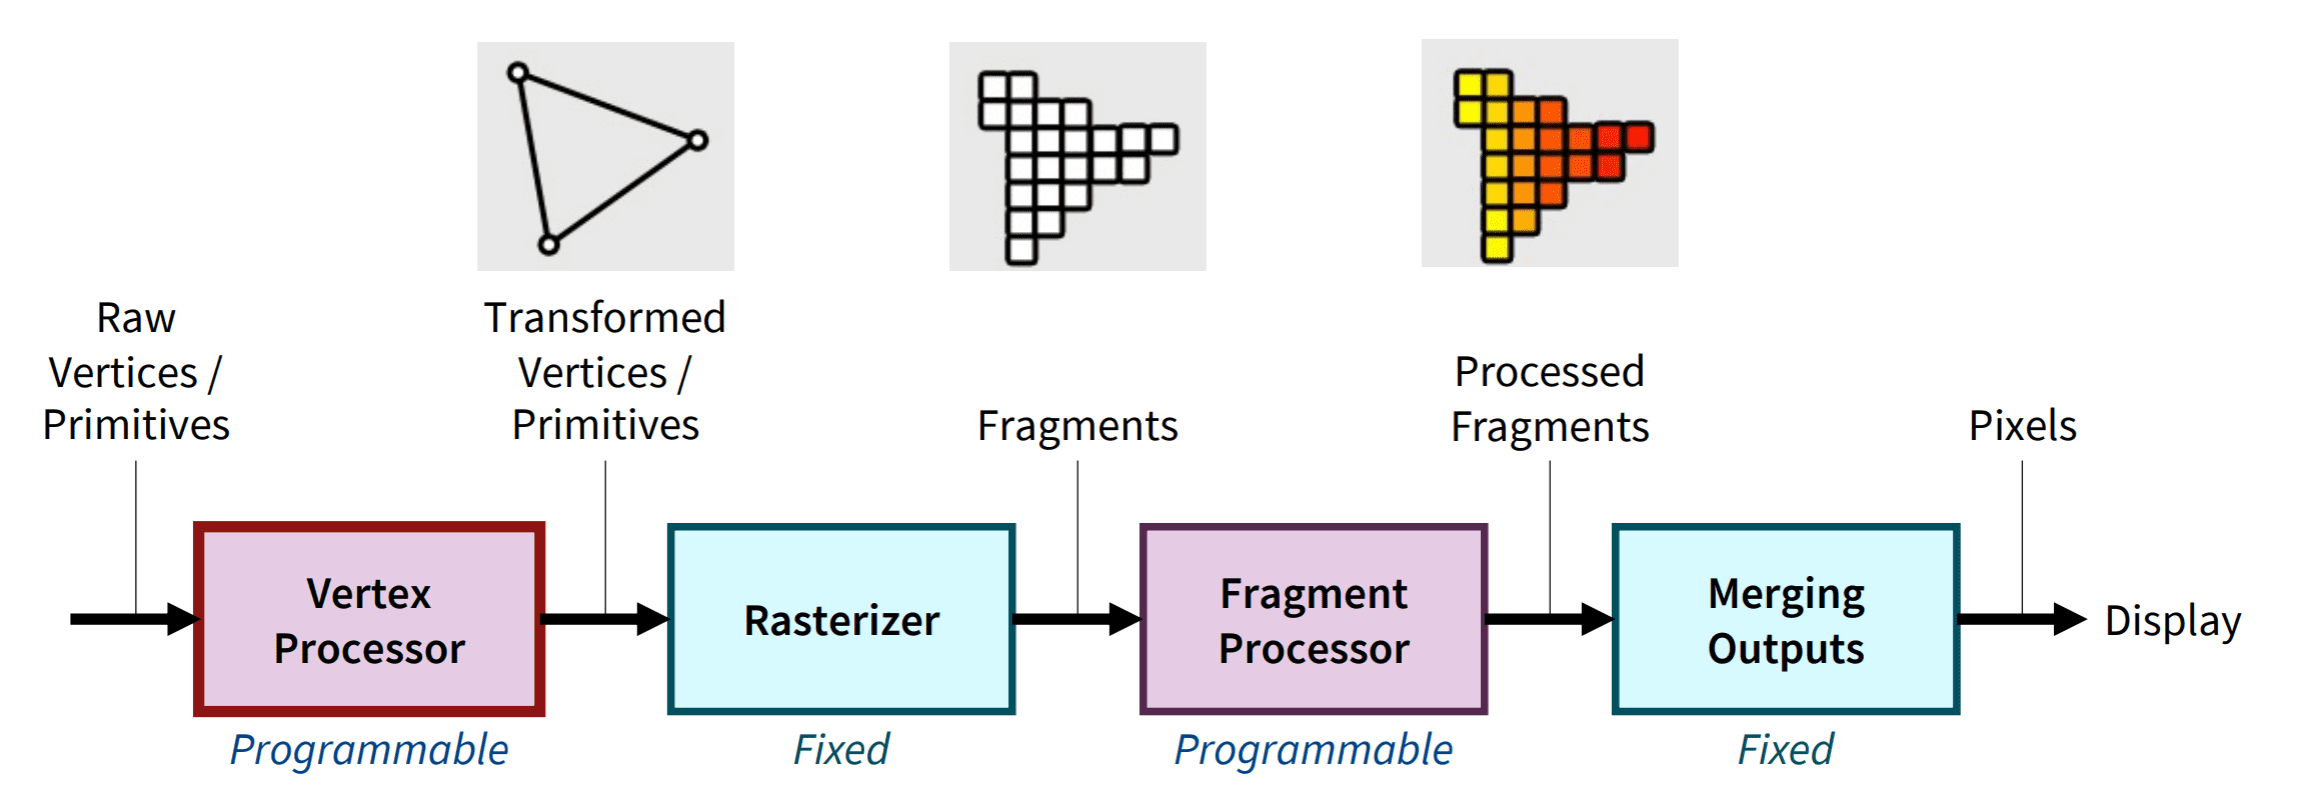
同一种处理要作用于海量顶点和片元,因此流水线 + 并行能够提高吞吐量。
先记住“对象经历了什么”,暂时不追公式
可编程
Vertex Shader、Fragment Shader 是本课程最直接控制的核心阶段。
固定 / 配置
组装、光栅化、深度测试、混合等主要由硬件与管线状态高效执行。
坐标变换:相机转动时,世界坐标改变了吗?
Demo操作
- 打开 Demo,选择阶段 模型变换 Model。
- 调整“所选模型额外旋转”,观察世界坐标。
- 切换到 观察变换 View,调整“相机绕场景旋转”。
课堂提问
旋转相机后,模型的世界坐标是否改变?如果没有,为什么画面看起来发生了变化?
区分 Model 矩阵改变的是对象姿态,View 矩阵改变的是观察方式。
顶点处理:同一个点,要经历多个坐标系统
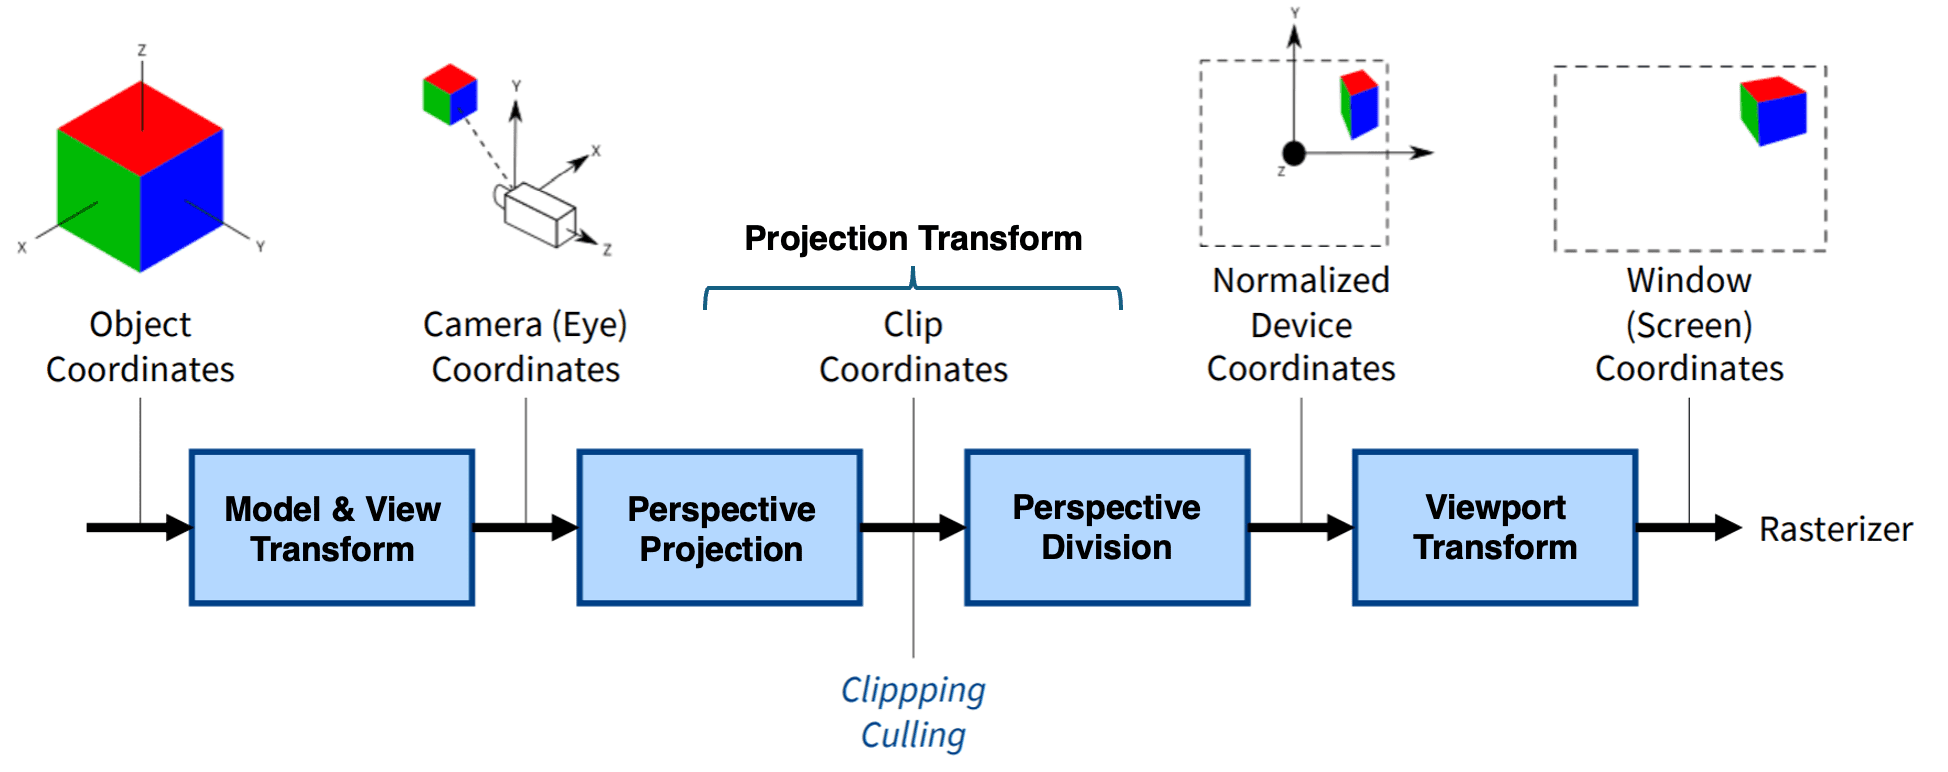
核心任务
- 对象坐标 → 世界坐标
- 世界坐标 → 相机坐标
- 相机坐标 → 投影 / 裁剪空间
- 传递颜色、法向量、纹理坐标等属性
每个坐标变换都可以表示成矩阵运算。
在 Demo 的 Model / View / Projection 阶段中,同一个顶点的数值在哪一步开始因为“相机”而改变?这个改变说明了什么?
Vertex Shader:每个顶点独立执行一段小程序
输入
顶点位置以及随顶点携带的属性。
例如:颜色、法向量、纹理坐标。
典型输出
gl_Position = projection
            * view
            * model
            * position;
最终必须产生用于后续裁剪和光栅化的位置。
裁剪:哪些几何被保留,哪些被舍弃?
Demo操作
- 切换到 图元装配,观察三角形由哪些顶点组成。
- 切换到 裁剪 Clipping。
- 调整“裁剪窗口中心”和“裁剪窗口宽度”,必要时勾选“将面板推向裁剪边界”。
课堂提问
一个三角形跨越窗口边界时,是整个三角形被删除,还是只保留可见部分?这一步为什么不能等到最后像素阶段再做?
理解图元装配、裁剪、透视除法、视口变换共同完成“可见范围到屏幕范围”的转换。
调窄裁剪窗口时,跨越边界的三角形是整体消失,还是被截出新的可见部分?这一步的输出仍然是三角形吗?
三个顶点只是三个点:还必须说明它们怎样组成图元
三个顶点 → 三个点
顶点按规则组成线段
三个顶点 → 一个三角形
同一组顶点数据,可以因为图元类型不同而产生不同几何。
从“可见空间”到“屏幕窗口”
片元、深度与帧缓存:Fragment 一定会显示吗?
Demo操作
- 切换到 光栅化 Rasterize,观察候选片元。
- 切换到 片元着色 Fragment,观察片元颜色。
- 切换到 深度测试 Depth,降低“模拟绘制前已有深度”。
课堂提问
片元着色器算出的颜色是否一定进入屏幕?如果两个模型投影到同一个位置,最终由什么决定谁可见?
建立关键区分:Fragment 是候选结果,Pixel 是最终写入帧缓存的结果。
切换到深度测试阶段并降低已有深度值:片元着色器已经算出的颜色为什么可能没有写入帧缓冲?
光栅化:把连续几何覆盖转换成离散片元
输入
几何图元
例如屏幕空间中的一个三角形。
输出
Fragments
哪些采样位置被图元覆盖?各属性在这些位置是多少?
片元为什么能得到颜色、深度、纹理坐标?
顶点只给出端点属性
A 红色、B 绿色、C 蓝色;或者三个顶点各自具有纹理坐标、深度等。
光栅化阶段进行插值
三角形内部每个片元获得连续变化的属性值,交给片元着色器继续处理。
Fragment Shader:决定“这个片元输出什么”
输入可能包括
- 插值颜色 / 法向量
- 纹理坐标
- 材质与光源参数
- 其他自定义数据
典型输出
outColor = texture(tex, uv)
         * lighting;
最常见的输出是颜色,但现代 API 可以写入多个渲染目标。
Fragment ≠ Pixel:它还必须通过最后一组“筛选”
从程序员角度看,图形系统首先表现为一个 API
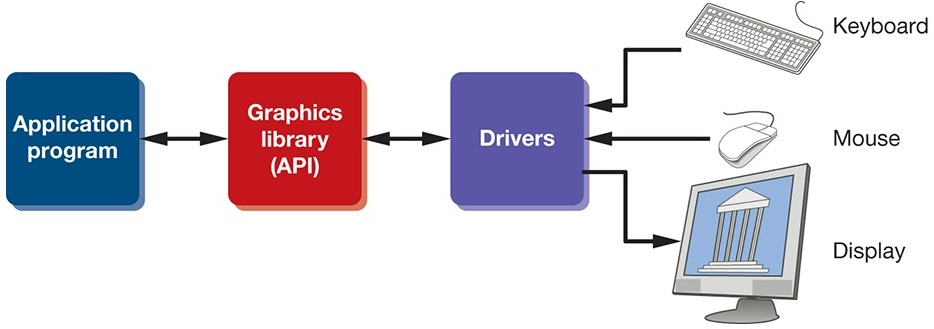
API 把高层概念映射到系统能力
- 对象 / 几何
- 观察者 / 相机
- 光源与材质
- 纹理、缓冲、着色器
- 绘制命令与系统状态
对象怎样进入 API?——最终仍要落到可处理的图元
Point
点
Line
线段
Triangle
多边形基础
Curve / Surface
最终常被离散为简单图元处理
GPU 最喜欢规则、简单、数量巨大的数据;三角形因此成为实时图形最重要的基本图元。
对象描述方式的演进:从“立即给顶点”到“把数组交给 GPU”
早期 OpenGL · Immediate Mode
glBegin(GL_TRIANGLES);
glVertex3f(0.0f, 0.0f, 0.0f);
glVertex3f(0.0f, 1.0f, 0.0f);
glVertex3f(0.0f, 0.0f, 1.0f);
glEnd();
概念直观,但已不是现代 OpenGL / WebGL 的主流组织方式。
现代 GPU 数据方式
const points = new Float32Array([
  0.0, 0.0, 0.0,
  0.0, 1.0, 0.0,
  0.0, 0.0, 1.0
]);
// 上传到 GPU buffer
批量存储数据,再用 draw call 告诉 GPU 如何解释与绘制。
相机怎样进入 API?——把上一课的概念变成参数
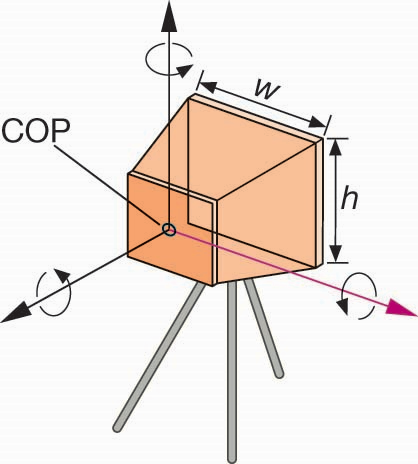
典型需要指定
- 位置与方向
- 上方向 / 相机姿态
- FOV 或投影参数
- 宽高比
- Near / Far 裁剪范围
于是“相机”最终也变成 GPU 可执行的矩阵与参数。
WebGL 仍是学习主线,WebGPU 是必须认识的新方向 2026
WebGL 2
- 教材 8E 的主要实验环境
- 适合学习经典可编程图形流水线
- 浏览器中广泛可用
WebGPU
- 面向现代 GPU 架构的 Web API
- 同时支持 Render + Compute
- 资源、管线和命令组织更显式
WebGPU 当前由 W3C 推进;本课程仍以 WebGL 2 作为掌握经典图形学原理的主要实验工具。
API 会变,但哪些知识不会轻易过时?
数据
顶点、纹理、缓冲
坐标
变换、观察、投影
流水线
顶点 → 图元 → 片元
并行思维
大量元素执行相似计算
本课内容总结:从应用程序到屏幕像素
系统分工
CPU 组织任务,API 提供接口,GPU 高并行执行。
几何阶段
顶点变换、投影、图元组装与裁剪。
像素阶段
光栅化产生片元,着色、测试后写入帧缓冲。
Demo验证
用同一场景观察每个阶段的输入与输出。
第一章最终地图:三节课连成一条完整链
从下一章开始:真正让第一个三角形出现在浏览器里。