人眼、相机和计算机图形学,有什么共同问题?
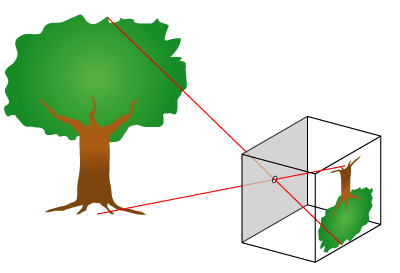
共同问题
怎样把三维世界中的对象,变成二维平面上的图像?
真实相机依赖光学;计算机图形学则要把这个过程抽象成数学模型,再交给程序和GPU计算。
把成像问题放进医学场景:三维器官怎样“被看见”?
边界要分清
从原始 CT / MRI 到分割、重建三维结构,主要涉及医学图像处理与重建。
本课关注
从已有三维结构出发:从哪里看?怎样投影?光与材质怎样影响最终显示?
今天要建立三层认识
成像需要什么?
对象、观察者和光为什么缺一不可。
三维怎样投到二维?
小孔相机、透视关系与视域。
计算机怎样模拟?
虚拟相机、裁剪窗口与成像过程。
思想实验:在窗户上“描”出你眼前的世界
限制条件
- 眼睛位置固定不动
- 玻璃窗的位置固定
- 物体也不移动
怎样在玻璃上画出与眼睛所见一致的轮廓?
你会自然得到
先画图,不查资料:你认为“观察点”和“玻璃平面”的位置改变后,最终图像会发生什么变化?
成像三要素:对象、观察者、光
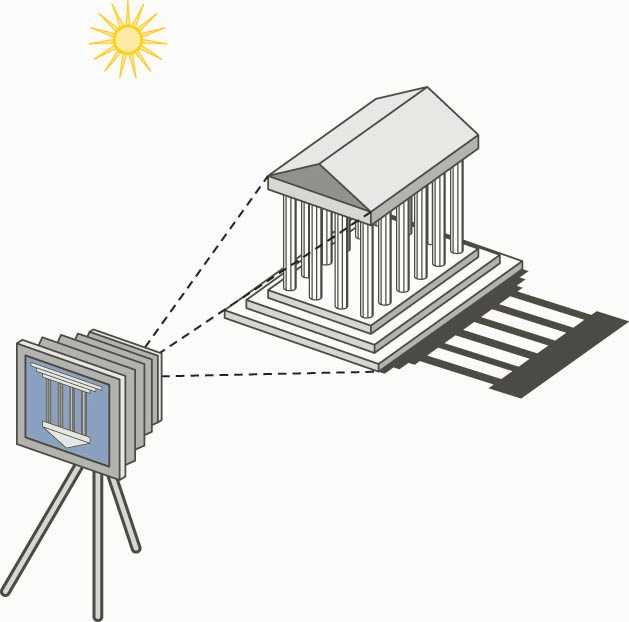
最终图像是三者相互作用的结果,而不是某一个对象“自带”的属性。
对象与观察者:同一个对象,可以有完全不同的图像
对象
由空间中的几何信息定义,本身独立于某个特定观察者。
观察者
位置与方向决定从哪里看、朝哪里看。
二维图像
是三维对象在特定观察条件下的投影结果。
“图像就是对象的二维副本。”这句话哪里不准确?
先把今天的核心关系写成一条“概念公式”
改相机
位置、方向、视野变化 → 构图和透视变化。
改光与材质
亮暗、颜色、阴影、反射等视觉效果变化。
为什么“看见”离不开光?
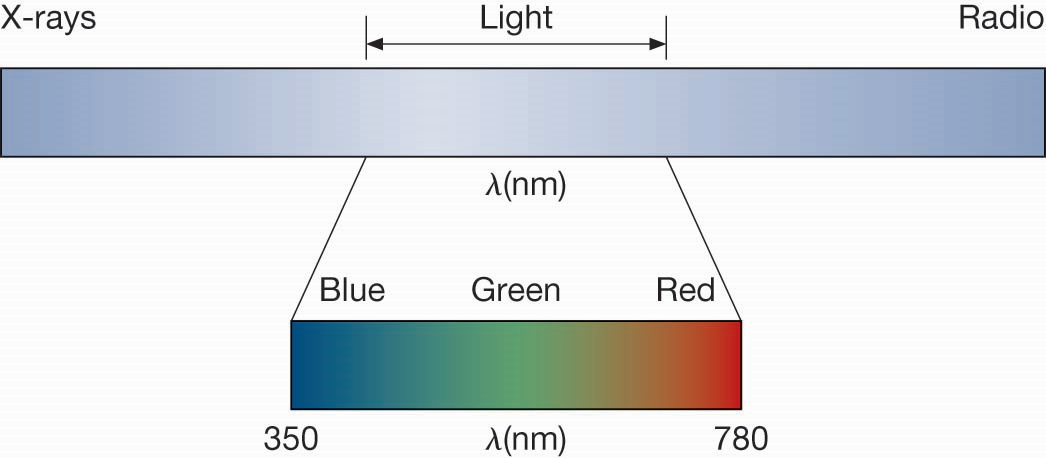
图形学常采用几何光学近似
- 把光近似成沿直线传播的光线
- 光线与物体表面发生反射、折射、吸收
- 进入观察者/相机的光决定最终可见结果
第一章只建立模型,不深入电磁波物理细节。
物理世界从光源出发,算法为什么常从相机出发?
物理光传播
真实光线从光源发出,经过场景后只有极少一部分进入相机。
经典 Ray Tracing
从“真正要生成的像素”出发反向查询场景,更高效。
这与上一课的“光栅化:物体→屏幕;光追:像素/相机→场景”怎样对应?
光线追踪:沿着“看见什么”继续追问光从哪里来
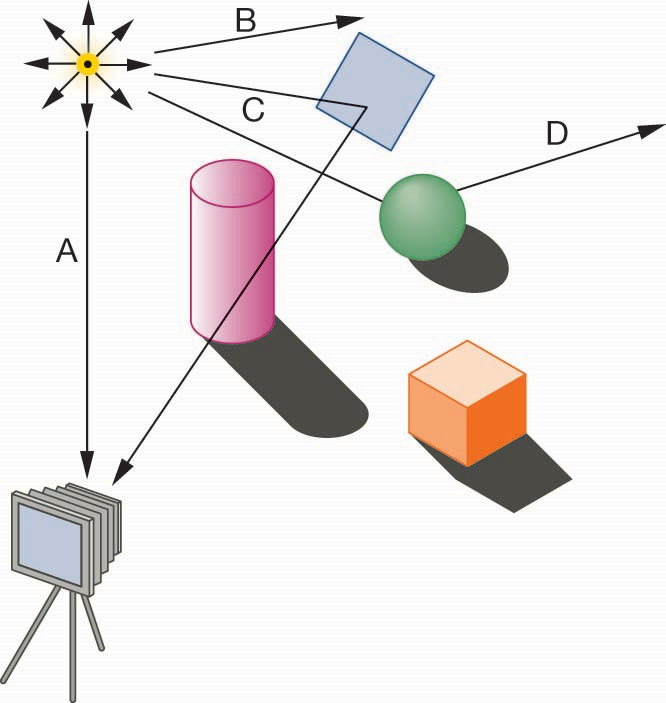
每个交点可能继续产生
- 到光源的阴影测试
- 反射光线
- 折射光线
- 递归查询其他表面
因此它特别适合表达镜面反射、透明物体和复杂阴影。
局部光照与全局光照:差别在“是否考虑间接光”
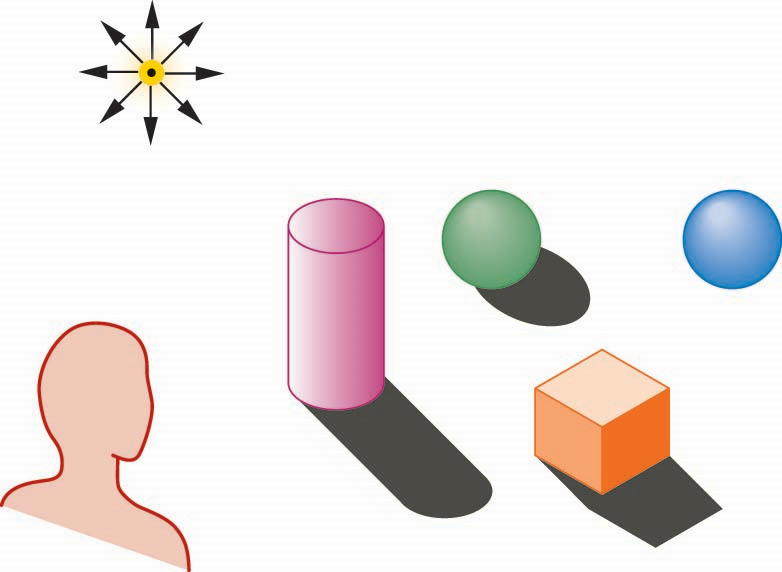
关键区别
局部光照:主要根据光源到当前表面的直接作用计算颜色。
全局光照:还考虑其他表面反射/透射来的间接光。
光线追踪是一类求解路径;是否“全局”取决于追踪和光照模型考虑了哪些传播过程。
基于物理的图像生成:不只有一种算法
Ray Tracing
沿光线路径求交与递归,现代实时图形也大量使用。
Radiosity
以能量交换为基础,经典上特别适合漫反射表面的间接光照。
Path Tracing
通过随机采样大量光路估计完整光传输,是现代离线真实感渲染的重要方法。
第一章只需要认识:越接近完整光传输,通常计算代价越高。
灰度和彩色:像素究竟存什么?
灰度图 · Luminance / Intensity
每个像素用一个数值表示亮暗。
彩色图 · Color Image
每个像素需要多个分量共同描述颜色;显示系统最常见的是 RGB。
为什么显示器只用 RGB,就能覆盖大量可见颜色?
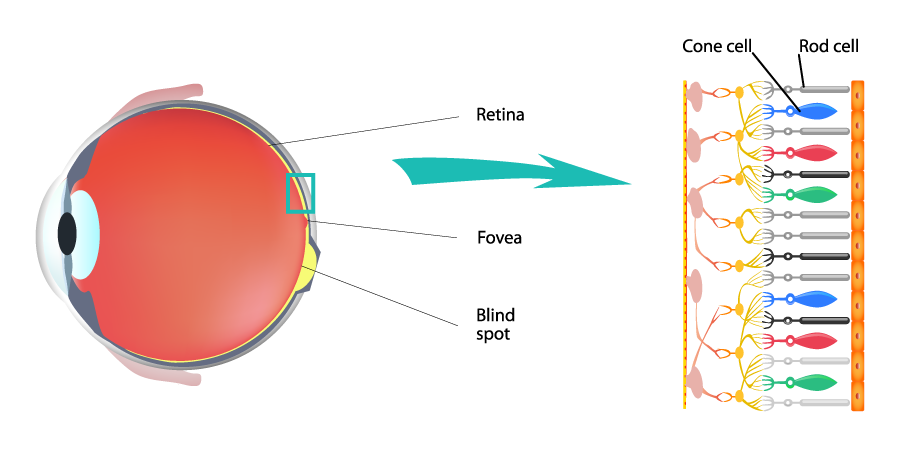
第一章记住两点
- 视杆细胞主要支持低照度下的亮暗感知
- 视锥细胞具有不同光谱响应,是三色视觉的基础
因此,显示系统可以用三个基色分量来近似形成丰富的颜色感知。
RGB 与 CMY(K):一个“发光”,一个“减光”
RGB · 加色系统
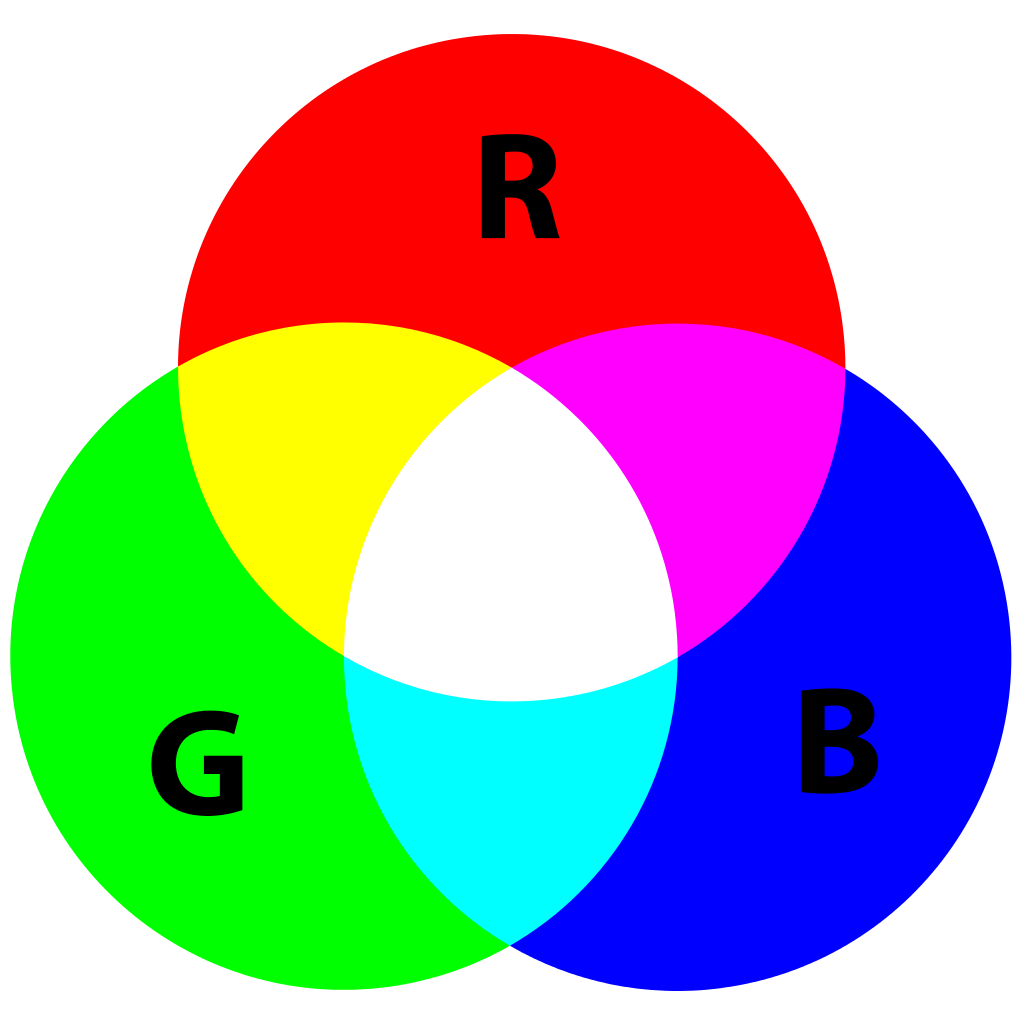
显示器、投影等主动发光设备。
CMY(K) · 减色系统
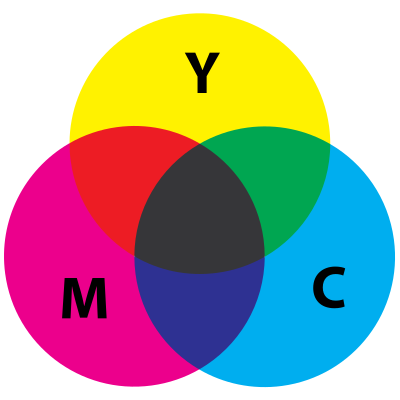
印刷等依靠材料吸收部分白光的系统。
颜色不是“物体固定拥有的一个RGB值”
为什么同一件衣服在日光、暖色灯和显示器照片中,看起来可能不是同一种颜色?
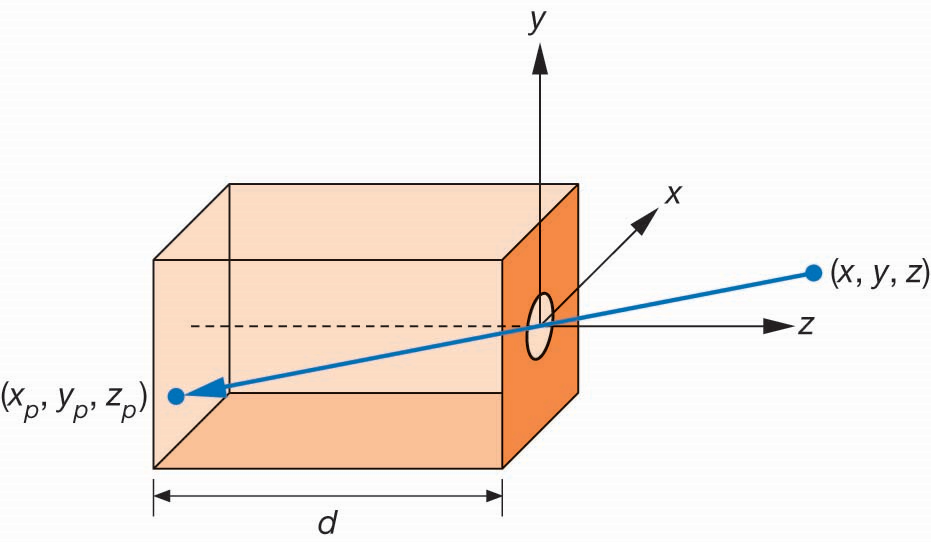
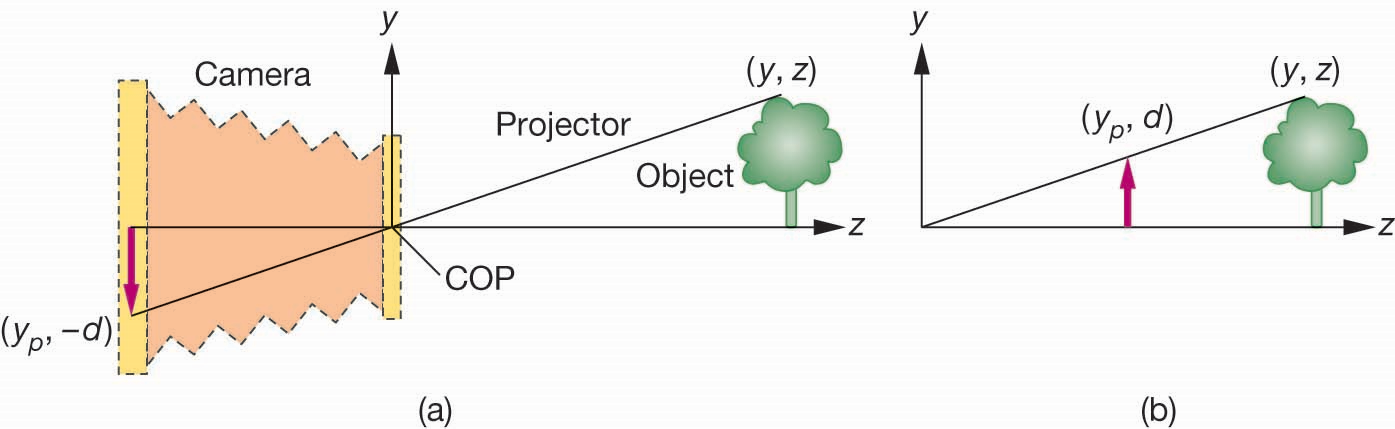
小孔成像:把三维到二维写成一个比例关系

由相似三角形得到
\(y_p=-d\frac{y}{z}\)
- z 增大 → 投影尺寸减小
- d 改变 → 视野与图像尺度改变
- 负号来自真实胶片成像的倒立关系
透视的核心直觉:近大远小
物体离相机越远,投影越小。
焦距/投影平面距离改变,观察范围随之变化。
视域描述相机能够“纳入画面”的角度范围。
物体距离变成原来的 2 倍,其他条件不变,它在图像上的线性尺寸大约怎样变化?
虚拟相机:把真实相机“翻到镜头前面”
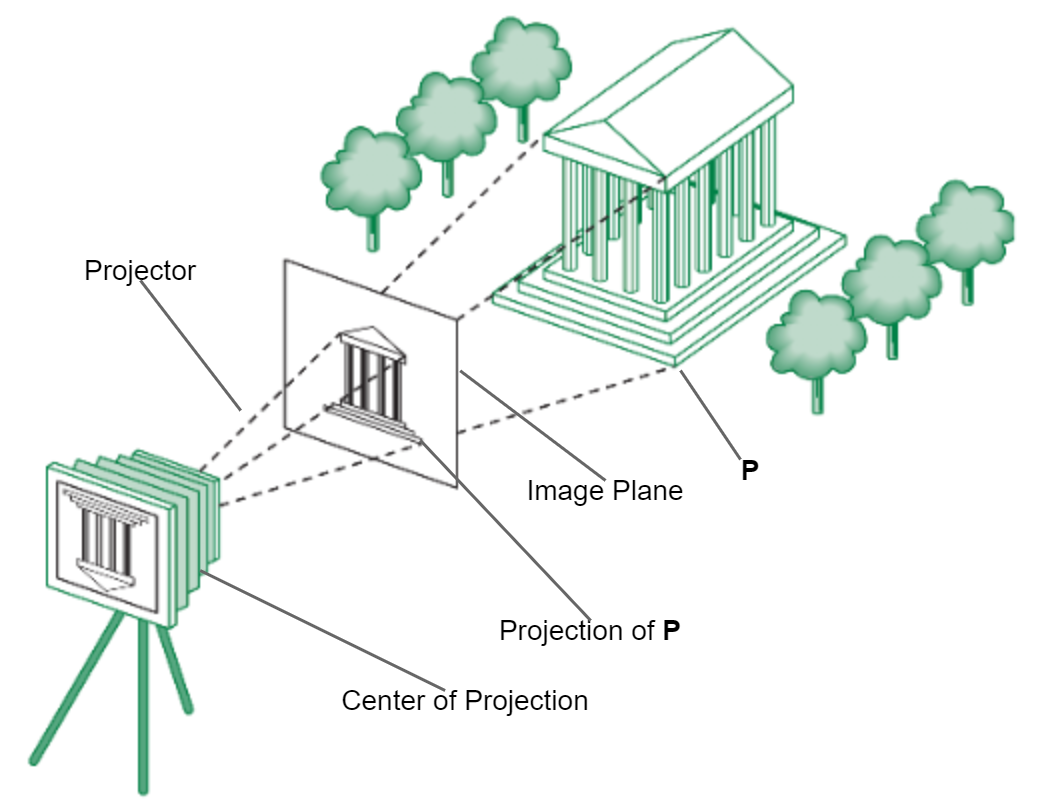
为什么这样做?
真实胶片位于针孔后面且图像倒立;虚拟相机把成像平面移到投影中心前方,得到更直观的正立几何模型。
物理装置可以不同,但投影几何关系等价。
合成相机模型为什么适合图形 API?
对象与观察者分离
可以独立定义模型和相机,再自由组合视图。
二维图像 = 三维对象的投影
统一了透视、平行投影等不同观察方式。
API 参数清晰
位置、方向、焦距/FOV、成像窗口等都能显式描述。
利于GPU实现
投影和坐标变换可转化为规则的矩阵计算。
相机不是“什么都看见”:还需要确定可见窗口
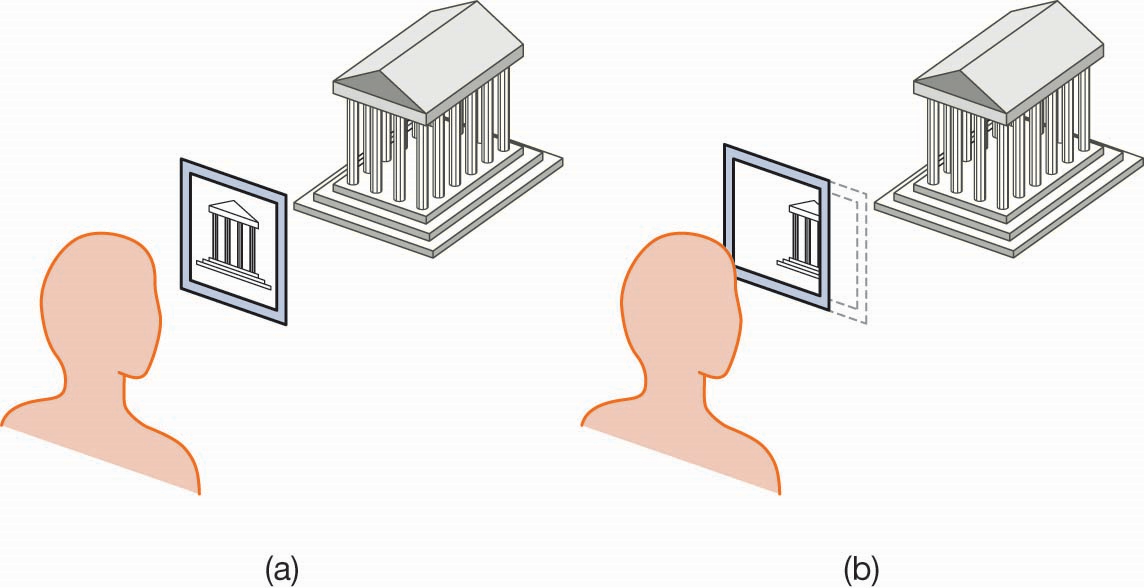
Clipping Window / Volume
- 决定画面边界
- 窗口外的对象不进入最终图像
- 跨越边界的图元只保留可见部分
这就是后续“裁剪”算法的几何来源。
相机动了,还是物体动了?
方案 A
相机向前移动 2m
方案 B
物体向相机移动 2m
什么条件下两幅图像可以完全相同?——这正是后续“世界坐标 → 相机坐标”变换的直觉基础。
从合成相机到计算机成像过程
一个三维器官模型怎样进入图形成像过程?
医生旋转三维肝脏模型、放大病灶区域时,原始器官几何一定发生改变了吗?请区分“模型变化”和“观察条件变化”。
三层过程:应用程序 → 几何处理 → 像素处理
下一课将把这条链真正“打开”,进入 GPU 绘制流水线。
让 AI 犯一次“听起来很对”的错误
“计算机图形学中的相机负责捕获三维世界中真实存在的光线,并将其转换为二维图像。”
合理之处
它描述了真实相机的物理直觉。
不严谨之处
虚拟相机主要定义观察与投影关系,图像由渲染算法计算,而不是物理设备直接“捕获”。
请把原句改成一条适用于计算机图形学的准确表述,再让 AI 评价你修改后的版本,并判断 AI 的评价是否可信。
从虚拟相机到神经场景表示:什么变了,什么没变?
经典图形学
Neural Rendering
场景表示和绘制算法可以变化,但“场景 + 观察条件 → 图像”仍是核心问题。
知识检验:把概念放回正确位置
| 问题 | 你的答案 |
|---|---|
| 一幅合成图像的三个基本要素是什么? | 对象 / ______ / ______ |
| 为什么远处物体看起来更小? | 来自 ______ 投影关系 |
| 全局光照比局部光照多考虑了什么? | ______ 光 |
| 虚拟相机最核心的任务是什么? | 定义观察与 ______ 关系 |
本课内容总结:从物理成像到合成相机
成像三要素
对象、观察者和光共同决定图像。
光与颜色
光的传播、材质响应和视觉系统决定可见结果。
透视投影
小孔模型解释三维点如何映射到二维平面。
虚拟相机
用几何参数描述观察、投影与裁剪,连接到GPU流水线。
用一句话解释今天最核心的关系
“三维场景变成二维图像,本质上需要 ______________________________。”
再勾选目前最不确定的一项:光 / 颜色 / 透视 / FOV / 合成相机 / 裁剪。